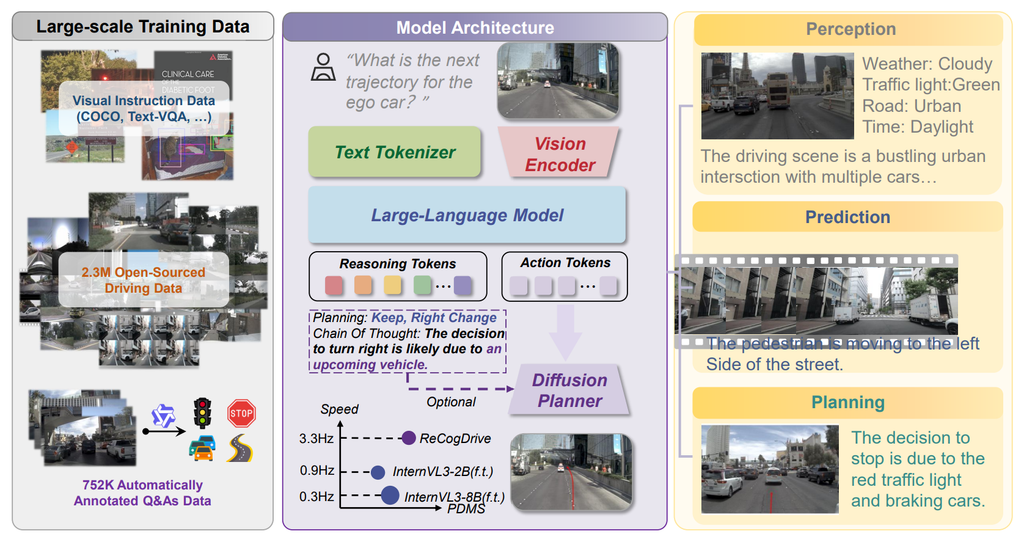
저번 월요일에는 임동건 연구원이 VLM에 diffusion 모델을 적용해서 자율주행의 trajectory prediction을 수행하는 방법을 다루는 논문을 소개했습니다. 이 논문에서는 기존의 autoregressive한 방법을 쓰는 타 연구들과는 다르게 trajectory를 보기 위해 diffusion 모델을 사용하는 점이 흥미로웠습니다. 특히, 자율주행 차량의 waypoint를 diffusion을 통해 denoising하는 과정으로 나타내도록 하여 더욱 먼 미래 시점의 궤적을 예측할 수 있도록 한 점과 해당 diffusion 모델의 훈련에 강화학습을 적용한 점이 새롭게 다가왔습니다. 하지만 agility가 핵심으로 동작하는 자율주행 task에 대해 먼 미래 시점을 미리 예측하는 것이 과연 practical한 것인지에 대한 의문점은 좀 남아 있었습니다.